应用目标
面向危险环境中的替代作业,探索通过体感手环远程控制可移动机械臂的研究方案。
工作内容
采用手环与执行机构双设备架构,结合 IMU 姿态解算、无线通信、FreeRTOS 多任务调度、逆运动学与履带底盘控制。
成果阶段
相关项目获第八届全国大学生嵌入式芯片与系统设计竞赛西南赛区二等奖(按所提供简历,2025 年)。
智能装备
连接体感控制、无线通信、嵌入式调度与机械执行。
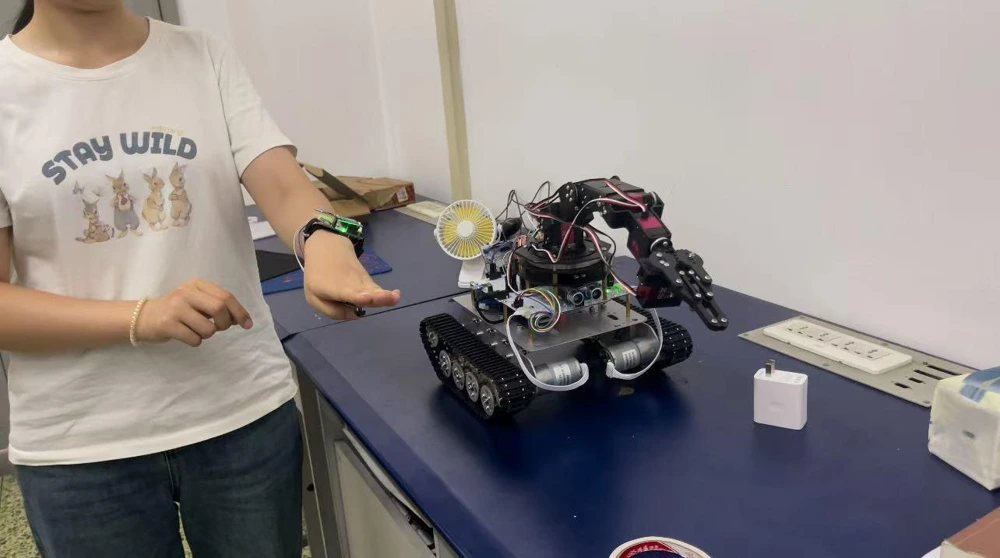
面向危险环境中的替代作业,探索通过体感手环远程控制可移动机械臂的研究方案。
采用手环与执行机构双设备架构,结合 IMU 姿态解算、无线通信、FreeRTOS 多任务调度、逆运动学与履带底盘控制。
相关项目获第八届全国大学生嵌入式芯片与系统设计竞赛西南赛区二等奖(按所提供简历,2025 年)。
START A CONVERSATION
学术交流、技术测试、产品咨询或产业合作,欢迎来信。